


Savaeigis modulinis transporteris (SPMT) pirmiausia susideda iš įvairių specifikacijų modulių, aprūpintų maitinimo bloku (PPU), taip pat elektros, valdymo ir hidraulinių sistemų. PPU yra tokie komponentai kaip dyzelinis variklis, hidraulinio siurblio mazgas, degalų bakas ir valdymo skydelis; variklis varo hidraulinius siurblius, kad generuotų hidraulinę galią, kuri savo ruožtu varo kiekvienos ašies hidraulinius variklius (kiekvienas varomasis ratas suteikia 60 kN varomąją jėgą), kad varytų transporto priemonę. Be to, PPU tiekia hidraulinę galią platformos pakėlimui / nuleidimui, ašies vairavimui ir bendram transporto priemonės valdymui. PPU ir transporterio konfigūracija parodyta paveikslėlyje (pavyzdžiui, naudojant 6 ašių, 2 failų sąranką).
Norint gabenti didelius krovinius, transporteriai gali būti sujungti iš šono, kad sudarytų vienetus su trimis ar daugiau failų; esant ypač ilgoms apkrovoms, juos galima sujungti išilgai, kad būtų sukurtas įvairus ašių modulių skaičius – su didesniu sukabinimu, dėl kurio padidėja apkrova. Platforma palaiko 1500 mm ± 350 mm kėlimo diapazoną, kad būtų lengviau pakelti ir išdėstyti krovinį. Atskiri transporterių blokai gali veikti vieningai (sinchroniškai), susiedami savo valdymo sistemas, o atskiros ratų ašys gali suktis nepriklausomai nuo +100 laipsnio iki -130 laipsnių. Sukant ašis tam tikrais kampais aplink nurodytą sukimosi centrą, visa transporto priemonės agregatas gali atlikti linijinį poslinkį bet kuria kryptimi ir atlikti 360 laipsnių pasukimą vietoje.
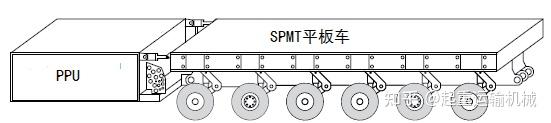
PPU ir SPMT transporterių schema
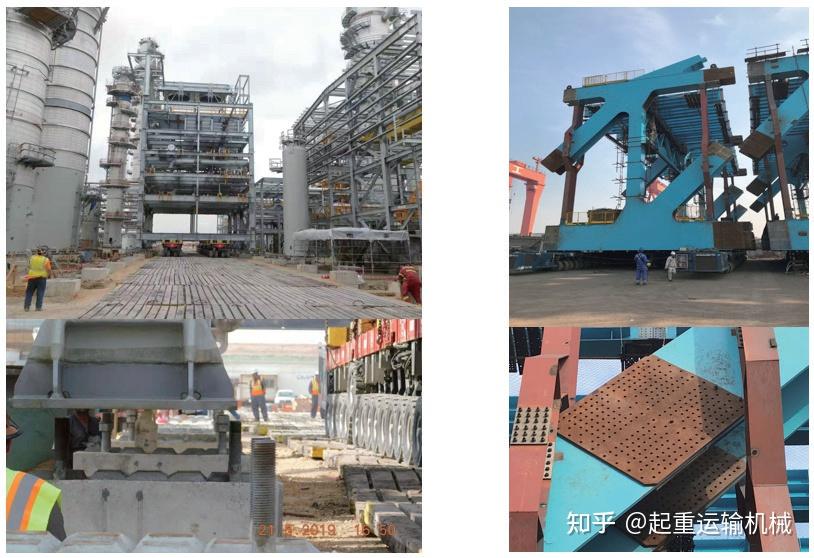
Galimybė nustatyti ir įdiegti didelius modulius naudojant SPMT
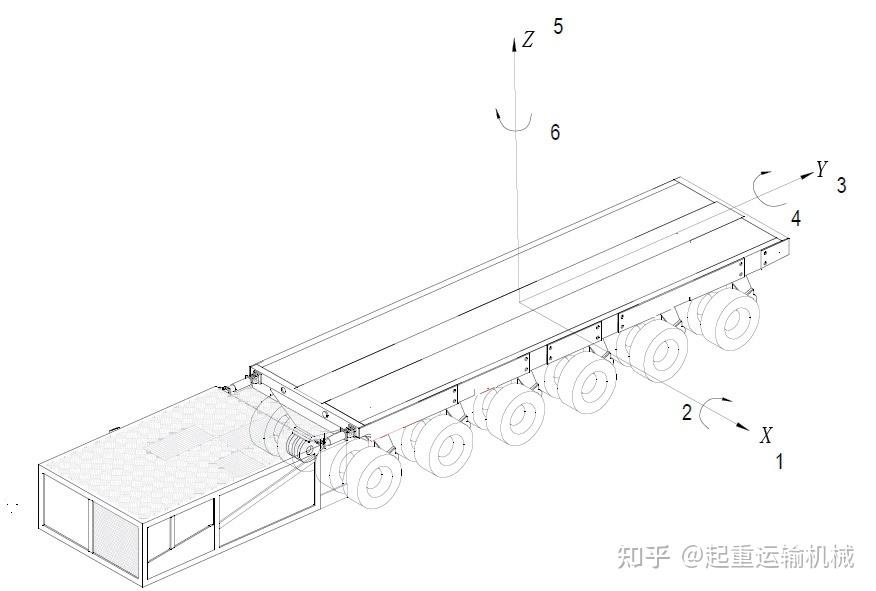
Kaip parodyta paveikslėlyje (pavyzdžiui, naudojant 6 ašių, 2 failų konfigūraciją), SPMT įrenginys gali judėti šešiais judėjimo laisvės laipsniais: perkėlimas išilgai X ašies (DOF 1), poslinkis išilgai Y ašies (DOF 3) ir vertikalus kėlimas / nuleidimas išilgai Z ašies (DOF 5); jis taip pat gali atlikti kryptį aplink X ašį (DOF 2), riedėjimą išilgai Y ašies (DOF 4) ir sukimąsi vietoje apie Z ašį (DOF 6).
2, 4 ir 5 laisvės laipsniai: veikimo ir valdymo principai
Kaip parodyta aukščiau esančiame paveikslėlyje, naudojant SPMT palaikymo sistemą galima pasiekti 2, 4 ir 5 laisvės laipsnius, o tikslus veikimo valdymas įgalintas per žmogaus ir mašinos sąsają. SPMT atramos sistemos hidraulinė grandinė susideda iš dviejų linijų kiekvienoje pusėje – viena tiekia distalinį (priekinį) galą, o kita – proksimalinį (galinį) galą. Ši konfigūracija suteikia iš viso keturias nepriklausomas atramos linijas abiejose pusėse; kiekviena linija jungiasi prie konkrečios atramos zonos, taip sukuriant keturias nepriklausomas atramos sritis XY plokštumoje, parodytoje 2 paveiksle.
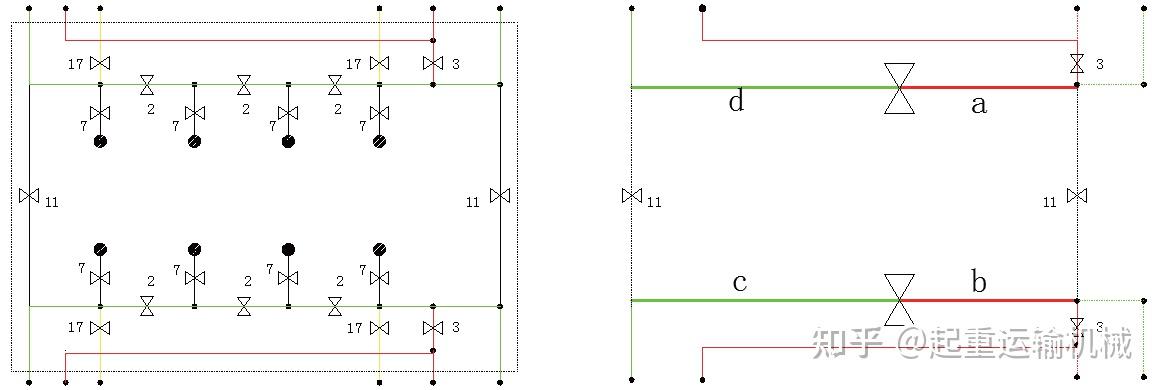
Kaip parodyta paveikslėlyje, sukonfigūravus vožtuvų korpusus 2, 3, 11 ir 17, SPMT mazgas gali būti padalintas į keturias nepriklausomas atramos zonas (a, b, c ir d); Nors kiekvieną zoną galima valdyti atskirai, visas agregatas taip pat gali būti valdomas per žmogaus ir mašinos sąsają, leidžiančią atlikti kėlimo operacijas 5 laisvės laipsniais. Sujungus atramos zonas a ir b, taip pat c ir d, SPMT mazgas yra padalintas į priekinę ir galinę zonas pagal Y ašį; reguliuojant kėlimą šiose zonose, galima atlikti 2 laisvės laipsnių išilginio nuolydžio operacijas. Panašiai, susiejant atramos zonas a ir d, taip pat b ir c, mazgas yra padalintas į kairę ir dešinę zonas išilgai X ašies; reguliuojant kėlimą šiose zonose, galima atlikti 4 laisvės laipsnių šoninio riedėjimo operacijas.
SPMT atramos sistemos kėlimo greitis gali būti reguliuojamas dviem etapais, atsižvelgiant į faktinius poreikius: pirmasis etapas konfigūruojamas per valdymo sistemą (reguliuojamas nuo 0% iki 100%), o antrasis etapas reguliuojamas potenciometru (reguliuojamas nuo 0 iki 100). Teoriškai kėlimo greitį galima reguliuoti iki be galo mažo lygio.
Apibendrinant galima pasakyti, kad per savo atramos sistemą SPMT įgalina be galo mažą kėlimą / nuleidimą, taip pat nuožulnų ir riedėjimo judesius per 2, 4 ir 5 laisvės laipsnius, parodytus 2 paveiksle.
1, 3 ir 6 laisvės laipsnių darbo ir kontrolės principai
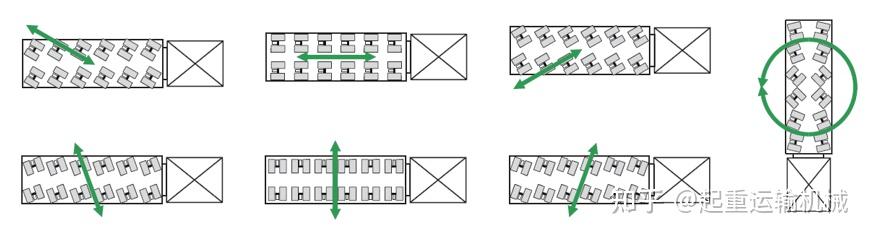
Laisvės laipsniai (1, 3 ir 6) pasiekiami naudojant SPMT vairavimo ir pavaros sistemas. Paveikslėlyje pavaizduoti kai kurie SPMT vairavimo režimai, leidžiantys judėti bet kuria kryptimi XY plokštumoje ir vairuoti bet kokiu kampu aplink bet kurį tos plokštumos tašką. Varomieji ratai yra simetriškai paskirstyti aplink geometrinį platformos centrą, o varomąją jėgą užtikrina rato galo hidrauliniai varikliai; sistema sukurta taip, kad veikimo metu būtų sumažintas smūgis ir vibracija. Galimi du darbo režimai, atsižvelgiant į važiavimo greitį: „Normal Mode“ ir „Cleep Mode“. Įprastu režimu operatorius droseliu valdo variklio greitį, kad reguliuotų hidraulinio siurblio išėjimo slėgį ir srautą, taip valdydamas hidraulinių variklių greitį. Šliaužimo režimas leidžia nustatyti konkrečius sistemos įvesties nustatymus, įgalinančius automatinį, pastovų judėjimą; teoriškai šliaužimo greitis gali būti be galo mažas.
Remiantis aukščiau pateikta analize, SPMT atramos, vairavimo ir pavaros sistemos leidžia judėti visais laisvės laipsniais, teoriškai be galo mažu važiavimo greičiu kiekvienam laisvės laipsniui. Kartu su galimybe savavališkai sujungti kelis įrenginius XY plokštumoje, tai leidžia montuoti ir išdėstyti didelio masto, sunkius modulinius komponentus.
SPMT padėties nustatymo tikslumo tikrinimo eksperimentas
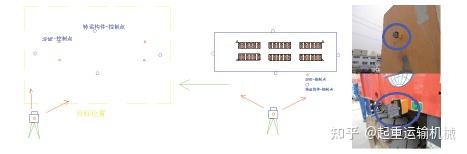
Šis patvirtinimo eksperimentas buvo atliktas ant lygaus betono paviršiaus, naudojant 6 ašių SPMT, kurį valdė profesionalus personalas pagal nustatytas procedūras. Matavimo sąrankoje buvo panaudota didelio tikslumo taško sistema ir „Skaitmeninis dokas“ automatizuota tikrinimo programinė įranga; tacheometro kampinis tikslumas buvo 0,5 sekundės, o diapazono tikslumas – 0,5 mm + 1 mm/ppm, su skaičiavimo sistema, galinčia sinchronizuoti kelis vienetus, kad būtų galima vienu metu matuoti ir sekti.
Po to, kai SPMT buvo pakrautas komponentu, buvo nustatyti pradiniai žemės atskaitos taškai ir pagal šiuos atskaitos taškus apskaičiuotos komponento tikslinių matavimo taškų koordinatės. Tada SPMT pasitraukė nuo atskaitos padėties, grįžo iš anksto nustatytu keliu ir persikėlė į pradinę atskaitos vietą. Perkeliant padėtį, buvo išmatuotos matavimo taškų koordinatės tiek kairėje, tiek dešinėje komponento pusėse; Tada jos buvo palygintos su pradinėmis koordinatėmis, siekiant nustatyti SPMT padėties nustatymo tikslumą.
Eksperimentinės procedūros aprašymas
1 veiksmas: naudokite taškinę stotelę ir atitinkamus įrenginius, kad nustatytumėte pradinį atskaitos tašką ant žemės. Remdamiesi šiuo atskaitos tašku, apskaičiuokite tikslo (komponento) koordinates ir, tvirtindami matavimo žymeklius, atlikite greitą, didelio tikslumo žymėjimą (tikslumas didesnis nei 1 mm).
2 veiksmas: nukrypus nuo pradinio atskaitos taško įprastu važiavimo režimu, SPMT imituoja diegimo scenarijų ir grįžta į atskaitos tašką; priartėjus maždaug per 20 metrų, prasideda pasiruošimas trajektorijos sekimui.
3 veiksmas: transporto priemonei važiuojant 20–10 metrų atstumu nuo pradinio atskaitos taško, judėjimo keliui stebėti naudojama 360 laipsnių sekimo prizmė. Komponento judėjimo metu keturios automatizuotos takos stotys seka prizmę realiuoju laiku, kad pateiktų duomenų grįžtamąjį ryšį, leidžiantį realaus laiko trajektoriją koreguoti remiantis tais duomenimis.
4 veiksmas: pataisius trajektoriją, transporto priemonė persijungia į „mikro judėjimo“ režimą. Įeinant į zoną, esančią 30 mm atstumu nuo tikslinės zonos, greitai sureguliuojami naudojant vizualinius atskaitos taškus; šie taškai siūlo intuityvią ir patogią sąsają, leidžiančią SPMT operatoriams greitai ir tiesiogiai reguliuoti.
5 veiksmas: didelio tikslumo patikra atliekama naudojant tašką, kad būtų pateiktas grįžtamasis ryšys; SPMT koreguoja savo padėtį pagal šį atsiliepimą, kad patvirtintų galutinę tikslią padėties būseną. Po įdėjimo įrašomi padėties duomenys iš apžiūros taškų, kad būtų galima analizuoti eksperimento rezultatus.
Remiantis aukščiau pateikta eksperimentine analize, SPMT gali pakoreguoti savo tiesią eigą 10 metrų ribose normaliai veikiant (ne įvedimo režimu), o tikslaus SPMT padėties nustatymo (įvedimo režimo) tikslumas gali siekti 2 mm.
Funkcinė SPMT atramos, vairavimo ir pavaros sistemų analizė parodo jo gebėjimą atlikti didelio masto, sunkių modulinių komponentų montavimo ir padėties nustatymo operacijas. Siekiant nustatyti padėties nustatymo tikslumą, buvo atlikti eksperimentai naudojant taško matavimo sistemą ir faktinės projekto operacijos, tikrinant, ar padėties nustatymo tikslumas neviršija 2 mm. Šios išvados yra svarbios gairės, kaip įdiegti ir išdėstyti didelius modulinius komponentus.
SPMT sprendimai iš Rytų transporto priemonių
Aukščiau pateikta analizė rodo, kad SPMT gali užtikrinti kelių krypčių judėjimą, kėlimą, išlyginimą ir tikslų padėties nustatymą, reikalingą didelių ir sunkių modulinių komponentų montavimui. Remdamasi šiomis galimybėmis, „Oriental Vehicles“ siūlo daugybę SPMT ir modulinių transporto sprendimų, skirtų sudėtingiems sunkių krovinių transportavimo ir montavimo projektams.
The5 ašių savaeigis modulinis transporterisyra kompaktiškas SPMT sprendimas, skirtas negabaritinės ir sunkios pramonės įrangos transportavimui. Savaeigis veikimas, hidraulinė pakaba ir tikslus vairavimas užtikrina lankstų judėjimą ir padėties nustatymą sudėtingoje darbo aplinkoje. Modulinė konfigūracija taip pat gali būti pritaikyta prie skirtingų krovinio matmenų ir projekto reikalavimų.
Didesnėms didelės apkrovos reikmėms,SPMT priekabasuteikia didelės talpos modulinę transportavimo platformą su hidrauline pakaba ir vairavimo sistemomis. Modulinė jo struktūra leidžia derinti skirtingas ašių konfigūracijas pagal krovinio svorį ir matmenis, todėl tinka dideliems pramonės įrengimams ir infrastruktūros projektams.

TheSavaeigis modulinis transporteris, skirtas tilto sijų transportavimuisukurtas specialiai sunkių tilto sijų ir kitų didelių gabaritų infrastruktūros komponentų transportavimui ir išdėstymui. Jo savaeigė hidraulinė sistema ir modulinė konfigūracija užtikrina manevringumą, reikalingą sudėtingoms statybvietėms ir sunkioms kėlimo bei padėties nustatymo operacijoms.

Projektams, kuriems reikalingas didesnis transportavimo pajėgumas,300–400T savaeigis modulinis transporterissiūlo sunkiasvorį sprendimą itin sunkiems kroviniams. Dėl konfigūruojamų ašių linijų ir savaeigio veikimo jis gali būti pritaikytas skirtingiems apkrovos reikalavimams ir projekto sąlygoms.
Šie SPMT sprendimai parodo, kaip modulinės transporto technologijos gali apimti ne tik įprastą sunkių krovinių transportavimą, bet ir padėti nustatyti ir montuoti didelius modulinius komponentus. Priklausomai nuo krovinio svorio, matmenų, svorio centro, aikštelės sąlygų ir reikalingo padėties nustatymo tikslumo, galima pasirinkti arba pritaikyti atitinkamą SPMT konfigūraciją.

Apie Rytų transporto priemones
Oriental Vehicles International Co., Limited yra profesionalus puspriekabių, vežėjų ir specialios transportavimo įrangos gamintojas. Įmonė, įkurta 2002 m., turi daugiau nei 20 metų patirtį transporto priemonių tyrimų ir plėtros bei gamybos srityje. Jos gamybos įrenginiai užima apie 300 000 kvadratinių metrų, įskaitant 80 000 kvadratinių metrų gamybos plotą su specializuotomis transporto priemonių gamybos linijomis ir specialia tikrinimo įranga.
Oriental Vehicles teikia individualius puspriekabių ir sunkiasvorių pervežimų sprendimus pagal klientų poreikius. Dideliems ir sunkiems nestandartiniams kroviniams įmonė siūlo kompleksinę paslaugą, apimančią projektavimą ir gamybą, o krovimo pajėgumai svyruoja nuo 30 iki 1200 tonų. Jos produktai buvo eksportuoti į daugiau nei 20 šalių ir naudojami statybos, logistikos, kasybos, energetikos ir kitose specializuotose pramonės šakose.
Projektams, apimantiems negabaritinius modulinius komponentus, sunkią pramoninę įrangą, tiltų konstrukcijas ar kitus itin sunkius krovinius, Oriental Vehicles gali sukurti tinkamą SPMT arba modulinio transporto sprendimą pagal konkrečius projekto reikalavimus.
Susisiekite su „Oriental Vehicles“, kad aptartumėte sunkių krovinių transportavimą, modulinį įrengimą ar SPMT projektą.
Susijusi produkcija:Savaeigis modulinis transporteris, skirtas tilto sijų transportavimui
300–400T savaeigis modulinis transporteris
5 ašių savaeigis modulinis transporteris
Susiję straipsniai:Kuo savaeigė transporto priemonė skiriasi?
Kada savaeigis transportas geresnis sunkiosioms mašinoms?
Skaityti daugiau:Kokios sunkiosios mašinos gabenamos modulinėmis priekabomis?
Kuo savaeigė transporto priemonė skiriasi nuo įprasto modulinio transporto?


